Традиционные методы счисления пути, основанные на данных инерциальных датчиков (гироскопов и акселерометров) и колесного одометра, страдают от быстрого накопления ошибок. Без корректировки со спутника погрешность может достигать десятков метров за считанные минуты. Инновационное решение Дарьи Марковой из НИЯУ МИФИ основано на комплексе алгоритмических улучшений.
Центральным элементом системы является расширенный фильтр Калмана. Этот математический алгоритм непрерывно анализирует и сопоставляет потоки данных с различных сенсоров, эффективно подавляя шум и минимизируя дрейф координат. В ходе испытаний было показано, что предложенная система удерживает ошибку позиционирования в пределах 4,9 метра на двухкилометровом участке, тогда как стандартные решения отклоняются почти на 15 метров.
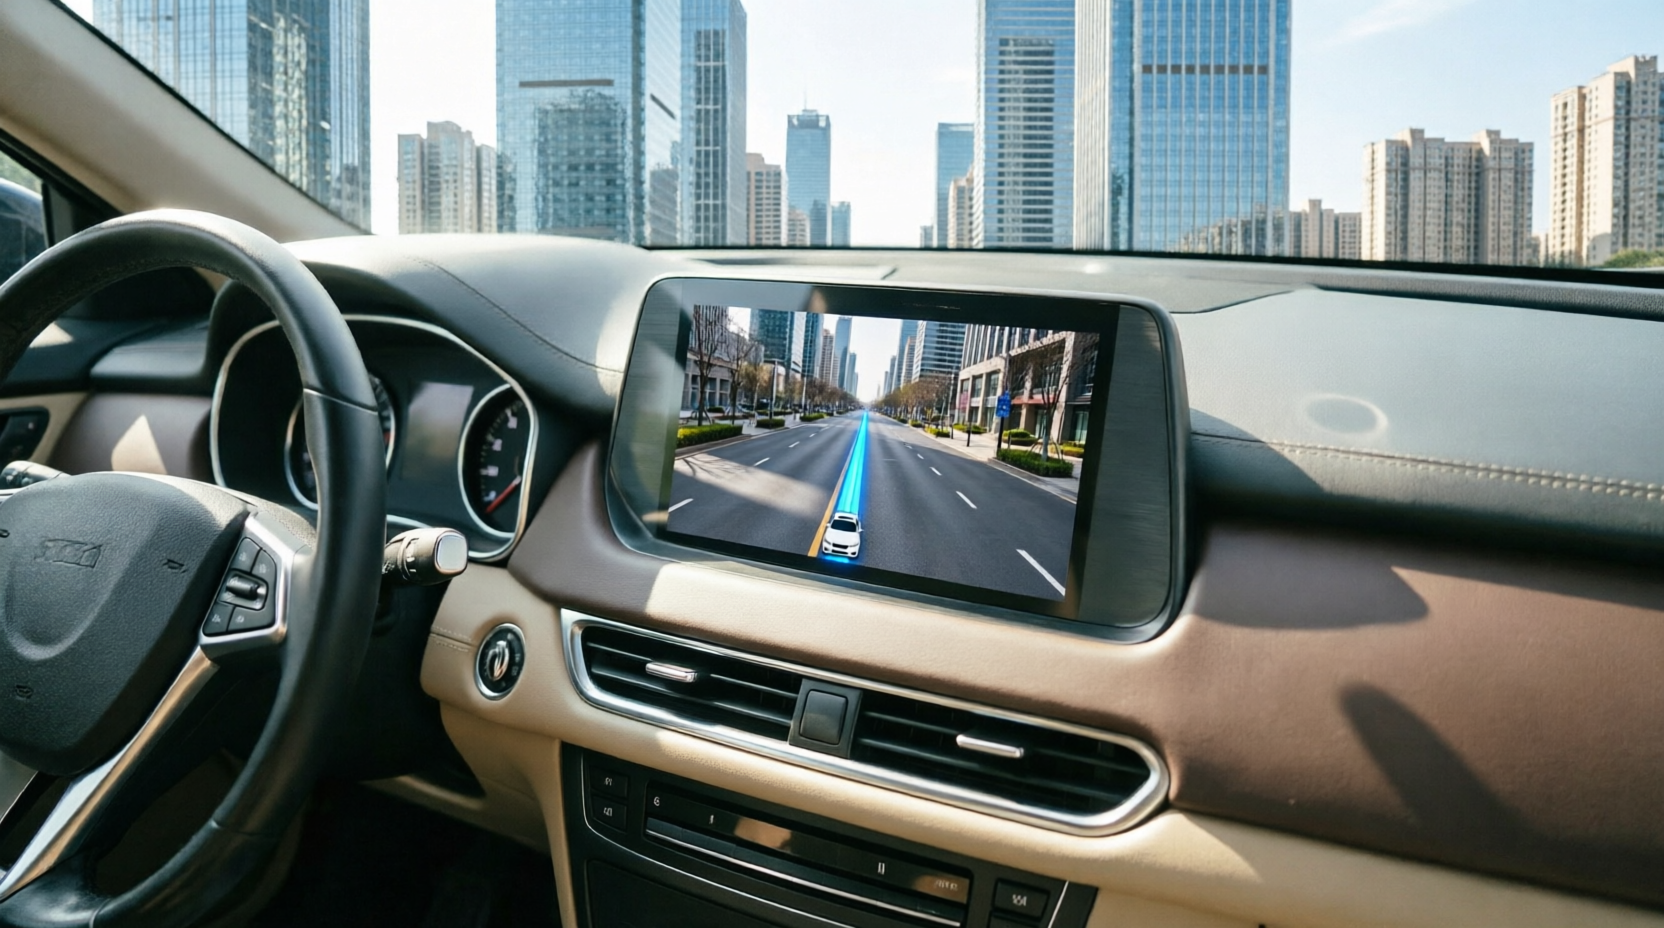
Для дополнительной стабилизации используется метод «нулевых обновлений скорости»: когда автомобиль неподвижен, например, на светофоре, система принудительно обнуляет накопленную погрешность скорости, предотвращая ее дальнейший рост. На более длинных участках без остановок в дело вступает технология визуальной одометрии. Фронтальная камера автомобиля работает по принципу SLAM (Simultaneous Localization and Mapping), распознавая контуры зданий, знаки и другие статичные объекты, чтобы сверить реальный маршрут с цифровой картой и скорректировать курс.
Синергия этих трех подходов дает выдающийся результат. Тесты на сложном городском маршруте показали среднюю позиционную ошибку всего 0,3% от пройденного пути. Для дистанции в 5 километров максимальное отклонение составило не более 10 метров, в то время как обычные инерциальные системы давали сбой до 65 метров. Важно, что разработка ориентирована на массовый рынок: она использует доступные МЭМС-датчики, стандартную видеокамеру и 32-битный микроконтроллер, а программная часть реализована в популярной среде ROS 2.
В перспективе автор планирует интегрировать данные с лидаров и ультразвуковых датчиков, а также применить нейросети для еще более точного распознавания ориентиров, что сделает автономную навигацию полностью независимой от внешней инфраструктуры.