Исследователи из Вюрцбургского университета в Германии работают над необычной системой навигации для будущих марсианских роботов. В рамках проекта VaMEx-ARES они намерены создать технологию, позволяющую целому рою автономных машин ориентироваться на Марсе без GPS и постоянной помощи с Земли.
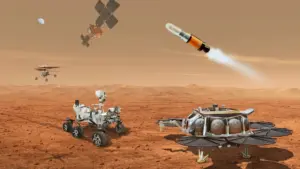
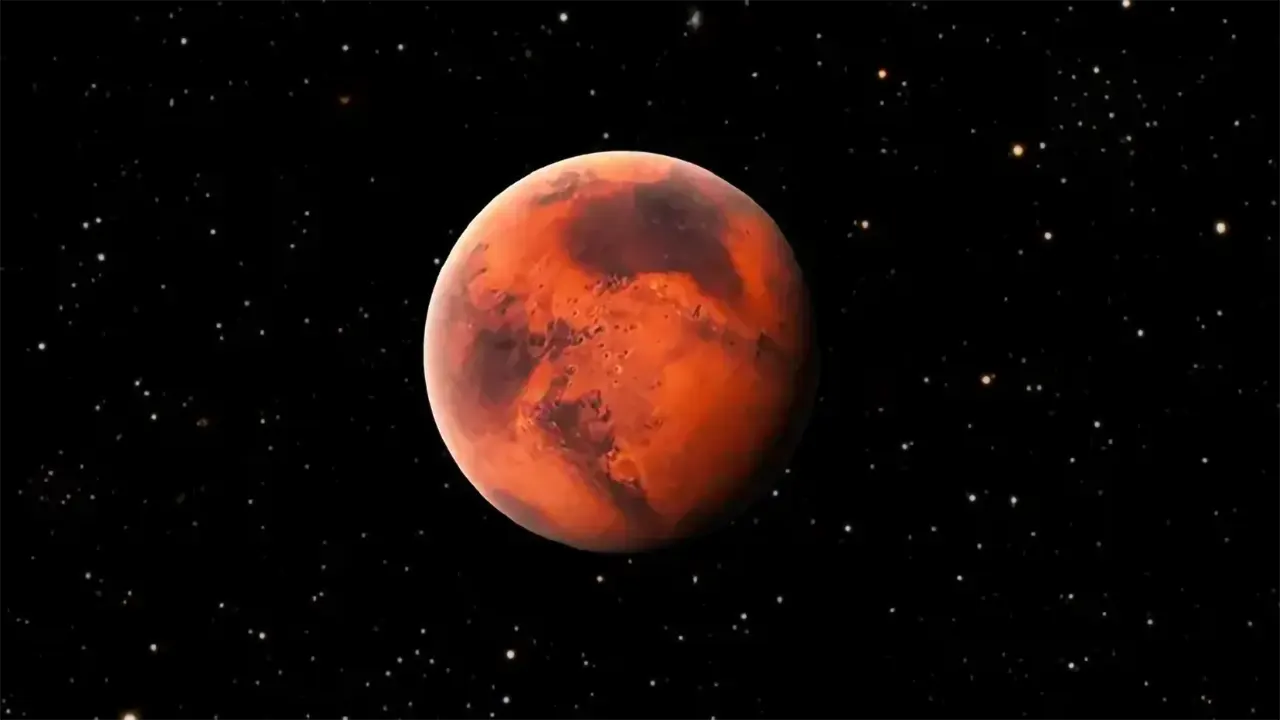
Главная цель проекта — исследование долины Маринерис, гигантской системы каньонов протяжённостью около 3000 километров. Для изучения этого труднодоступного региона предлагается использовать сразу несколько типов роботов: колёсные аппараты, шагающие машины и небольшие летательные устройства. Они смогут совместно обследовать склоны, ущелья и потенциальные подземные пещеры.
Поскольку на Марсе нет спутниковой навигационной сети, учёные предлагают объединить датчики положения звёзд и Солнца с радиомаяками. Сверхширокополосная технология UWB позволит измерять расстояния и направления до маяков, а специальное программное обеспечение — вычислять координаты каждого робота.
Дополнительно исследователи разрабатывают систему камер SkyCAM, способную отслеживать движущиеся объекты. Сопоставляя изображения с нескольких камер, роботы смогут оценивать расстояние до объектов, их скорость и траекторию движения. В перспективе это поможет машинам координировать действия внутри роя.
Первые испытания оборудования запланированы на апрель 2027 года в Португалии в рамках аналоговой марсианской миссии AMADEE-27. Учёные проверят работу камер и навигационных систем в условиях, имитирующих исследование Красной планеты.
Проект VaMEx-ARES стартовал в октябре 2026 года и рассчитан на три года. На исследования двух команд Вюрцбургского университета выделено около 1,54 млн долларов. Если технология подтвердит свою эффективность, в будущем она позволит исследовать районы Марса, куда обычные марсоходы практически не способны добраться.
Читать TechDigest в Google