NVIDIA показала роботов, обученных только в симуляции — и они уже работают в реальном мире

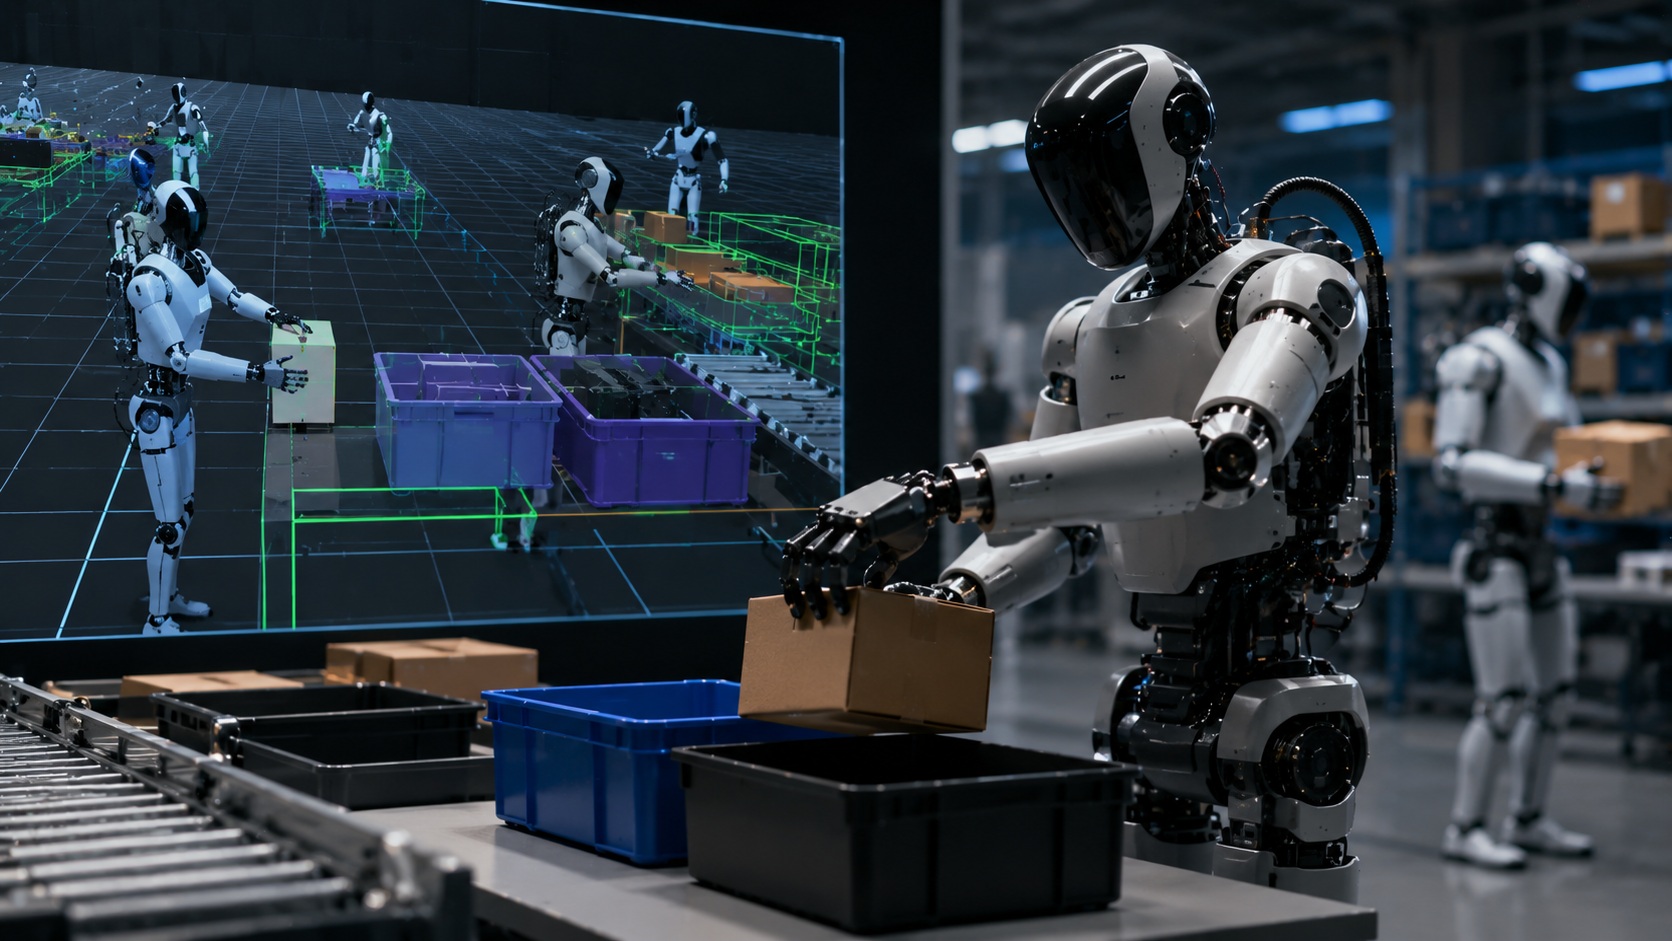
NVIDIA представила серию новых исследований в области робототехники, где роботы обучаются исключительно в виртуальной среде, а затем успешно выполняют задачи в реальном мире. Разработки охватывают навигацию, захват предметов, сборку и даже элементы логического мышления, приближая индустрию к более универсальным автономным машинам.

NVIDIA показала роботов, обученных только в симуляции — и они уже работают в реальном мире

На Международной конференции по робототехнике и автоматизации (ICRA) компания NVIDIA представила сразу несколько научных работ, посвященных одной из самых сложных проблем современной робототехники — так называемому разрыву между симуляцией и реальностью. Обычно роботы, идеально работающие в виртуальной среде, начинают ошибаться после выхода из лаборатории, сталкиваясь с непредсказуемыми условиями настоящего мира.

Теперь NVIDIA утверждает, что этот барьер постепенно удается преодолеть. Восемь исследований, принятых к публикации на ICRA, демонстрируют, что системы, полностью обученные в симуляции, начинают гораздо увереннее работать в физических условиях.

Одной из самых заметных разработок стала система COMPASS. Она обучает роботов в виртуальной среде NVIDIA Isaac Lab, после чего переносит полученные навыки на реальные платформы — от мобильных машин до человекоподобных роботов. В серии испытаний система показала около 80% успешных навигационных попыток, а итоговая эффективность оказалась в несколько раз выше по сравнению с традиционными методами обучения.

NVIDIA показала роботов, обученных только в симуляции — и они уже работают в реальном мире
NVIDIAТехнология Grasp-MPC корректирует захваты робота в реальном времени, уточняя движение по мере приближения робота к объекту, вместо того чтобы следовать заданному плану.

Еще один проект под названием Grasp-MPC сосредоточен на захвате объектов в сложной и загроможденной среде. Вместо заранее заданного движения робот постоянно корректирует траекторию прямо во время приближения к предмету. Для обучения модели исследователи использовали около двух миллионов виртуальных траекторий и тысячи объектов. В реальных тестах система успешно справлялась с незнакомыми предметами примерно в 75% случаев — это заметно выше результатов классических алгоритмов.

NVIDIA также показала систему для работы с гибкими и запутанными объектами. Роботы учились взаимодействовать с материалами вроде ветвей деревьев или проводов, используя не только захват, но и всю поверхность руки. Такой подход делает движения более «человеческими» и позволяет аккуратно смещать или удерживать сложные объекты.

Часть исследований посвящена более интеллектуальному поведению машин. Например, система SPARR делит роботизированную сборку на два этапа: сначала робот обучается в симуляции, а затем отдельный слой уже в реальном мире корректирует ошибки, возникающие из-за различий между виртуальной и физической средой. По данным NVIDIA, это заметно повысило успешность сборки и ускорило выполнение задач.

Еще одна технология под названием PEEK помогает роботам игнорировать визуальный шум и концентрироваться только на действительно важных объектах. А система SEAL позволяет машине анализировать сразу несколько вариантов действий перед выполнением команды, снижая вероятность ошибок.

В NVIDIA считают, что подобные разработки становятся основой для нового поколения универсальных роботов, которые смогут адаптироваться к изменяющимся условиям без жесткого программирования каждого шага. Для этого компания продолжает развивать экосистему Isaac Lab, Omniverse и другие платформы моделирования, которые используются для обучения машин в полностью виртуальной среде.

Читайте также

Ученые МФТИ создали нейросеть по принципу мозжечка

Ученые МФТИ создали нейросеть по принципу мозжечка

Физики создали почти идентичные фотоны для будущих квантовых сетей

Физики создали почти идентичные фотоны для будущих квантовых сетей

В Китае создали установку, которая производит водород и пресную воду из морской воды

В Китае создали установку, которая производит водород и пресную воду из морской воды

В Сингапуре человекоподобные роботы начнут работать вместе с полицией к 2028 году

В Сингапуре человекоподобные роботы начнут работать вместе с полицией к 2028 году

Ростех представил робота DOKA RC5 для 3D-биопечати кожи

Ростех представил робота DOKA RC5 для 3D-биопечати кожи

ИИ впервые успешно прошел видео-тест Тьюринга в формате живого диалога

ИИ впервые успешно прошел видео-тест Тьюринга в формате живого диалога

Камера «Аквабласт» очищает детали без повреждения металла и резины

Камера «Аквабласт» очищает детали без повреждения металла и резины

Новый метод извлекает до 98% платины из старых автомобильных катализаторов

Новый метод извлекает до 98% платины из старых автомобильных катализаторов

Из лабораторий — на работу: 7 компаний, создающих человекоподобных роботов для реального мира

Из лабораторий — на работу: 7 компаний, создающих человекоподобных роботов для реального мира

Почему роботы умеют делать сальто, но до сих пор не могут нормально сложить рубашку

Почему роботы умеют делать сальто, но до сих пор не могут нормально сложить рубашку

Почему невозможно создать абсолютно точную карту Земли, Луны или Марса?

Почему невозможно создать абсолютно точную карту Земли, Луны или Марса?

Первый складной iPhone не стал революцией: с чем придется мириться владельцам iPhone Duo

Первый складной iPhone не стал революцией: с чем придется мириться владельцам iPhone Duo

Звезда в трехстах световых годах неспешно поглощает коричневого карлика

Звезда в трехстах световых годах неспешно поглощает коричневого карлика

Астрономы впервые нашли планету, «восставшую из пепла» погибшей звезды

Астрономы впервые нашли планету, «восставшую из пепла» погибшей звезды

Лед на северном полюсе Марса оказался намного чище, чем считали ученые

Лед на северном полюсе Марса оказался намного чище, чем считали ученые

Смоделирован квантовый механизм передачи информации в клетке

Смоделирован квантовый механизм передачи информации в клетке