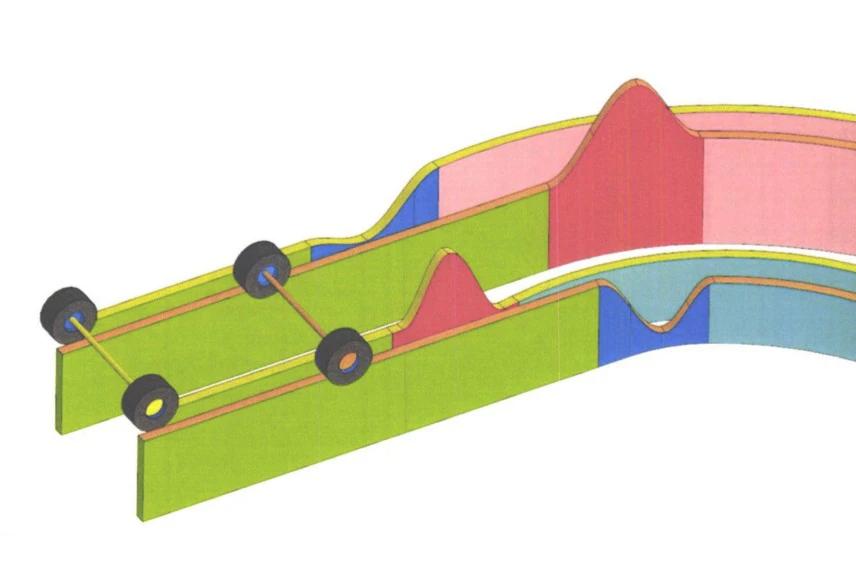
Традиционно управление многозвенными агрегатами строилось по принципу фиксации угла излома рамы уже после начала маневра. Новый алгоритм действует иначе – он работает на опережение. Система берет за основу вводные данные от оператора и текущую геометрию машины, вычисляя идеальный скоростной режим для каждого из четырех колес еще до начала поворота. Весь цикл движения разделен на три фазы: прямолинейный ход, перестроение и прохождение дуги.
Главное ноу-хау кроется в математическом учете инерции масс. Это позволяет технике менять траекторию плавно, без рывков и ударных нагрузок на трансмиссию. В результате машина идет по заданному курсу точнее, практически исключая проскальзывание шин и буксование.
Для экологии это решение также несет пользу. Снижение пробуксовки означает меньшее разрушение плодородного слоя почвы и растительного покрова, что критически важно для аграриев и лесозаготовителей. Кроме того, интеллектуальное распределение крутящего момента снижает нагрузку на гидравлические узлы и экономит топливо. Разработка станет незаменимым помощником для работы в суровом климате и на сложном рельефе.