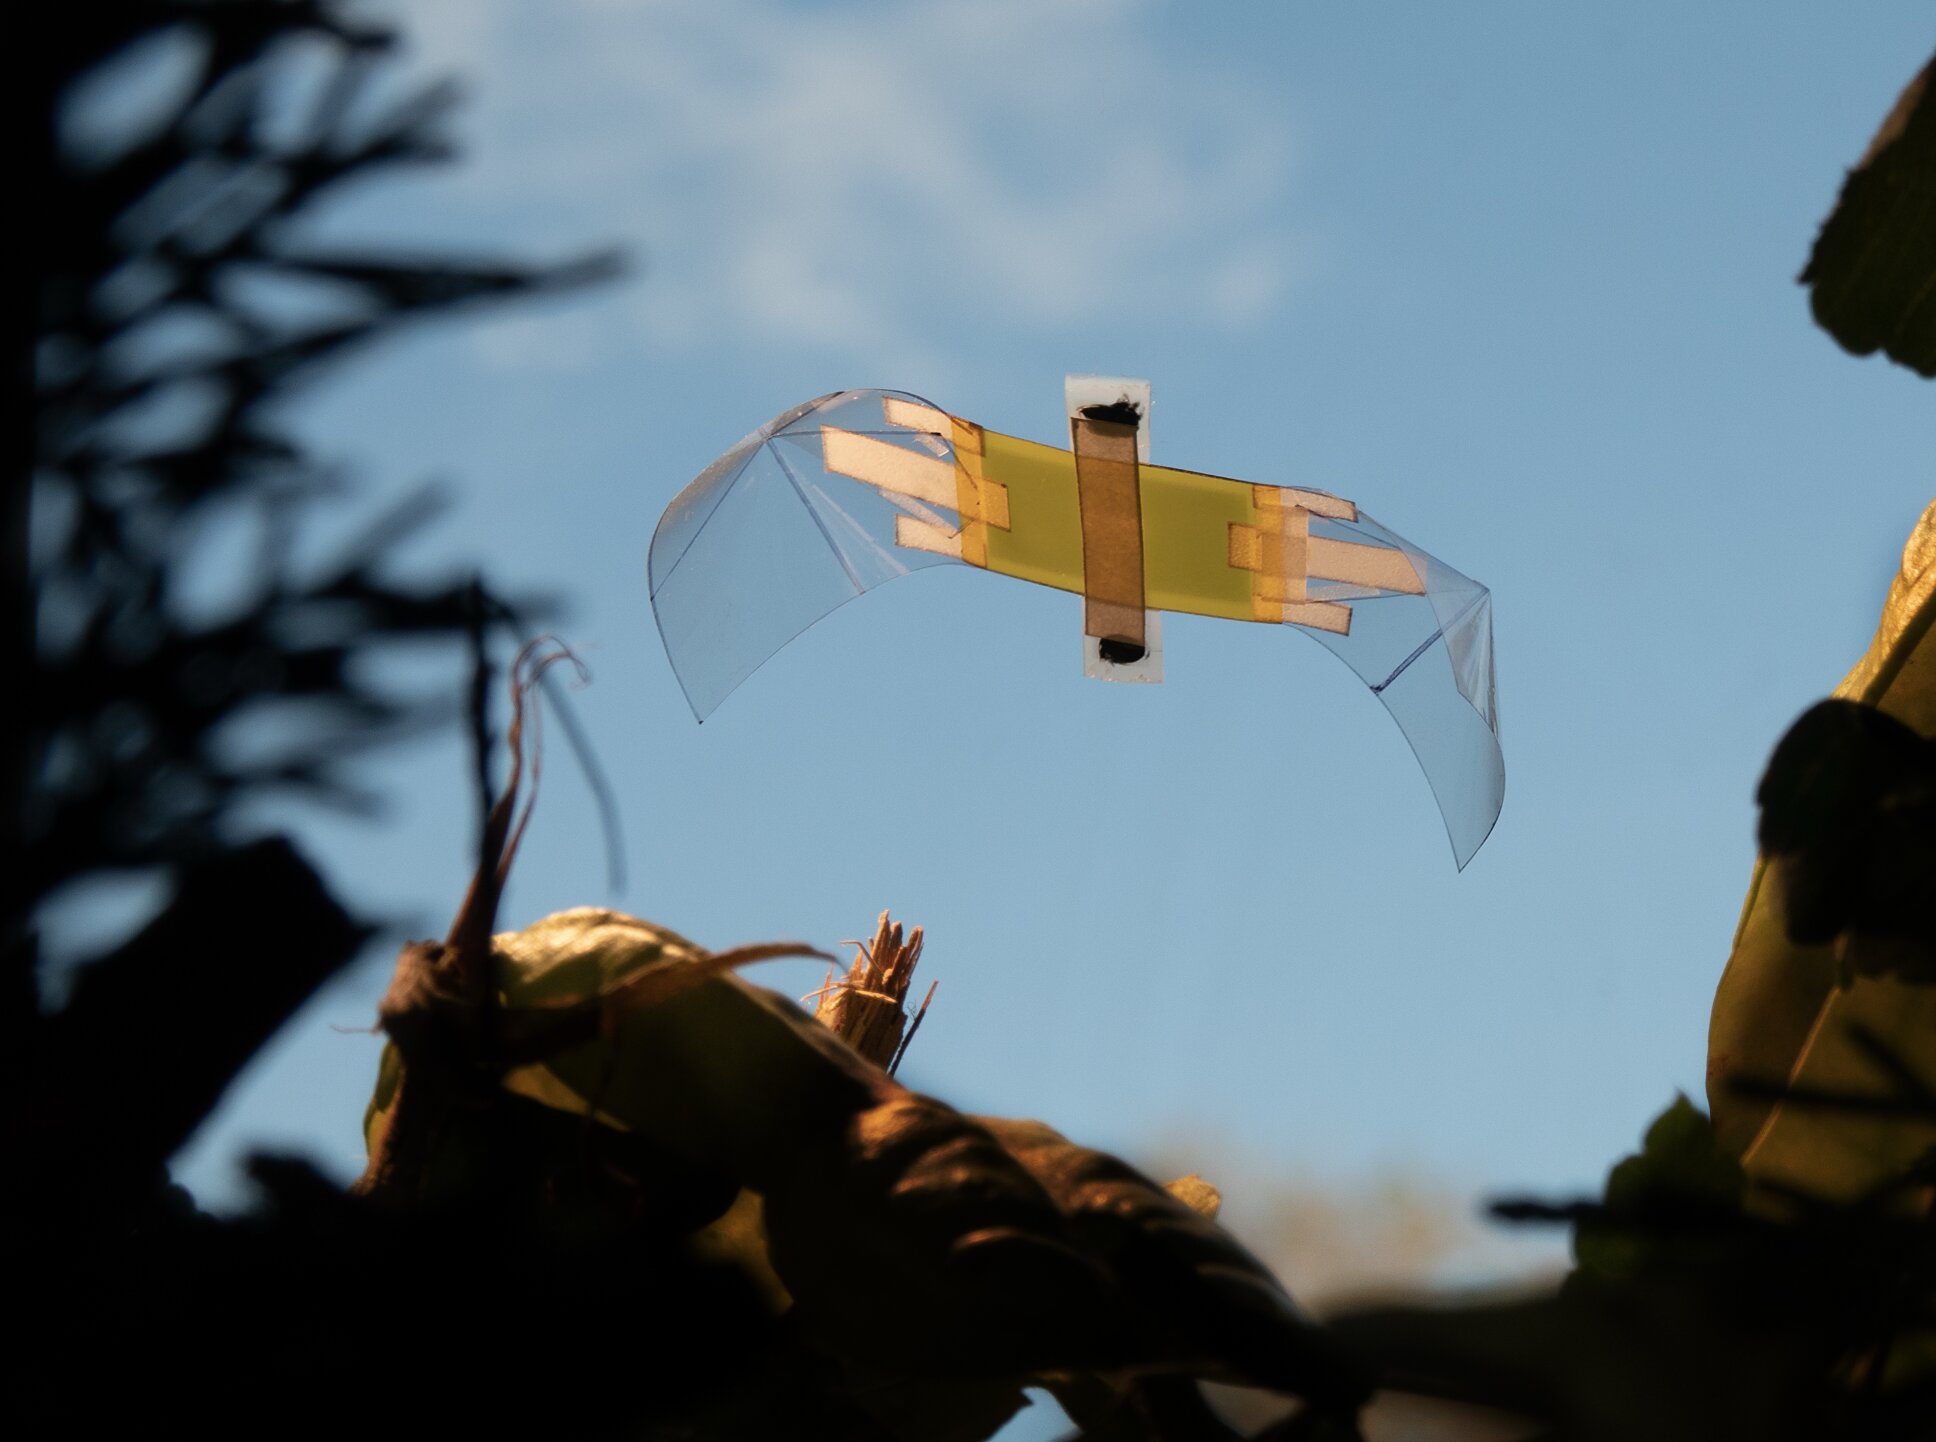
Вдохновением для группы под руководством Цибина Пея послужила сама природа выживания насекомых. Отказавшись от жестких каркасов и шестеренчатых передач, ученые обратились к мягкой робототехнике. Сердцем новой машины стала тонкая пленка релаксационного сегнетоэлектрического полимера. Этот материал обладает свойством электрострикции – способностью значительно менять форму под воздействием электрического поля. Юань Чжу, первый автор исследования, поясняет, что расширение пленки происходит гигантски и обратимо, что позволяет генерировать мощные машущие импульсы с молниеносным откликом.
Конструкция аппарата весом всего 185 миллиграммов лишена сложной механики. Электрочувствительная «мышца» интегрирована непосредственно с гибкими конусообразными крыльями. Ханьсян У, соавтор работы, отмечает: прямое сокращение полимерной пленки приводит крылья в движение, исключая лишние узлы. Геометрия крыла намеренно сделана аэродинамически асимметричной. При каждом взмахе оно частично деформируется, создавая необходимую подъемную силу. Именно эта гибкость выступает в роли амортизатора: при ударе крыло сминается, поглощая кинетическую энергию, но не образует заломов и мгновенно восстанавливает профиль.
Испытания прототипа, питаемого через внешний провод, превзошли ожидания. Аппарат генерирует подъемную силу, троекратно превышающую его собственную массу, и способен вертикально набирать высоту со скоростью 40 сантиметров в секунду. Однако главным триумфом стала проверка на прочность. Робот не просто выдержал удар стандартной мухобойкой – он продолжил полет. Более того, конструкция сохранила работоспособность после статической нагрузки, в 11 000 раз превышающей вес самого устройства. По сути, аппарат можно буквально расплющить ладонью, и после снятия давления он расправит крылья и взлетит.
Вэньчжун Янь, один из ведущих авторов, характеризует этот феномен как «механический интеллект». Полезные физические свойства – пассивная адаптация формы крыла для генерации тяги, демпфирование удара и самовосстановление – заложены не в программный код, а в саму структуру и химический состав материалов. Такой подход позволяет машине выживать в непредсказуемых условиях реального мира, далеко за пределами стерильных лабораторий.
Текущая версия требует проводного подключения, но вектор развития определен. Команда планирует интегрировать бортовой источник питания, контроллеры и сенсоры для обеспечения полной автономии. В приоритете – отработка алгоритмов маневрирования, поворотов и посадки, а также увеличение полезной нагрузки.
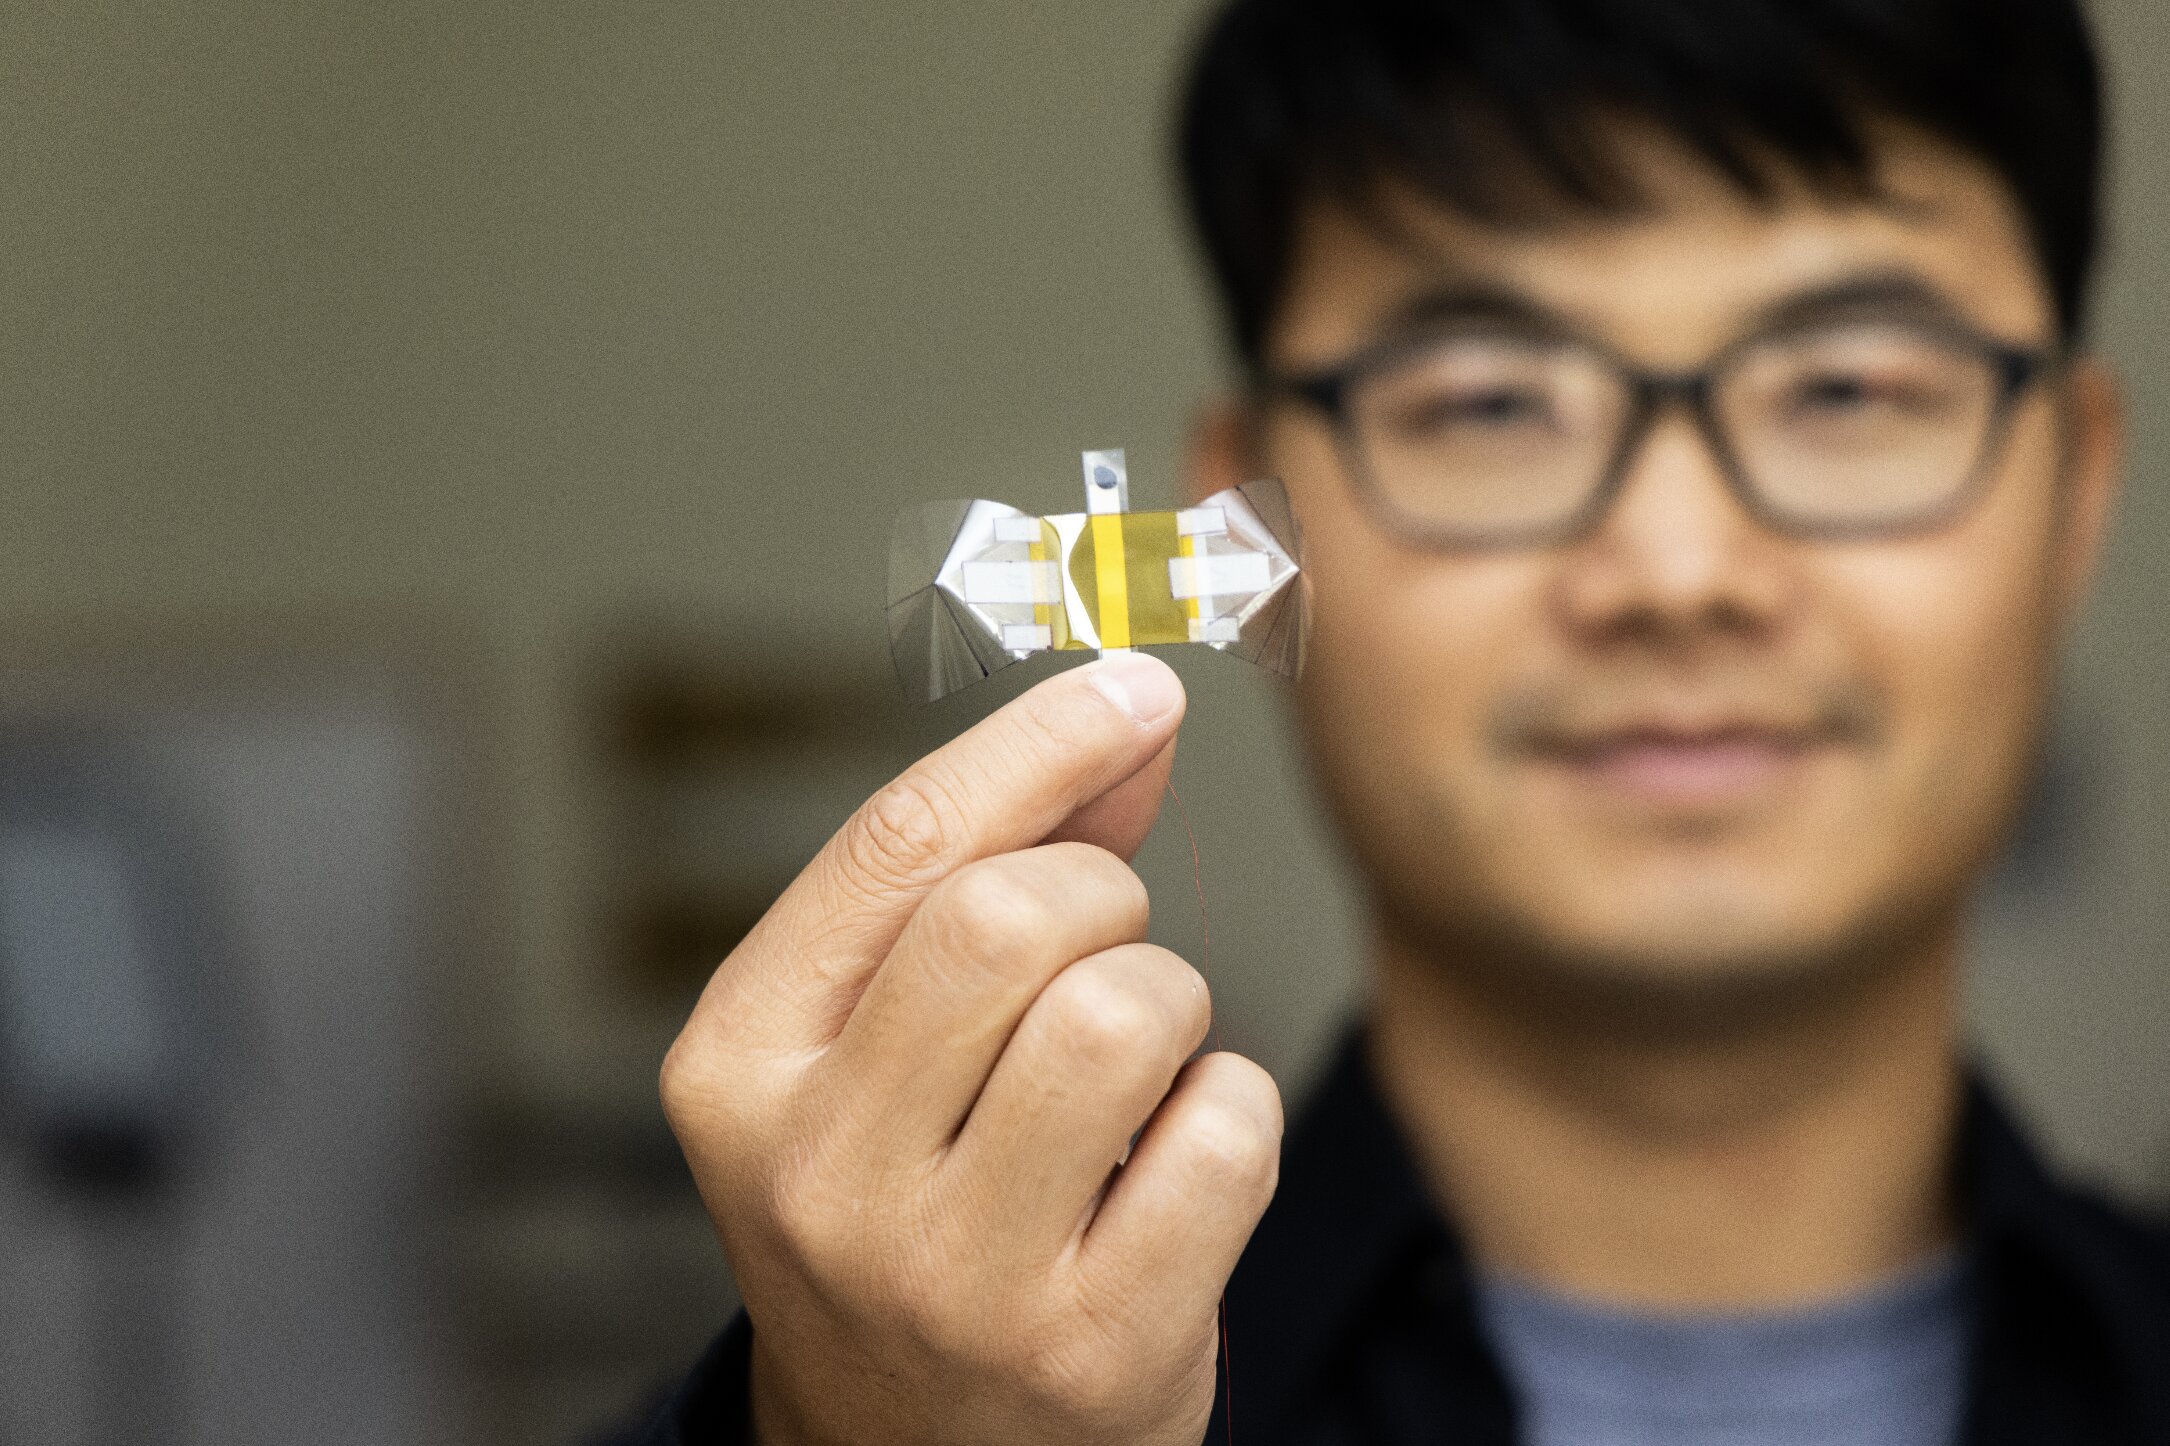
В перспективе такие роботы-невидимки станут незаменимыми разведчиками. Их планируется задействовать для экологического мониторинга в узких расщелинах, осмотра завалов при поиске людей после землетрясений и инспекции опасных промышленных объектов. Отдельным направлением рассматривается сельское хозяйство: благодаря малому весу и маневренности, рой таких машин сможет осуществлять точечное опыление сельскохозяйственных культур, компенсируя сокращение популяции насекомых-опылителей.
Работа опубликована в издании Science Robotics.