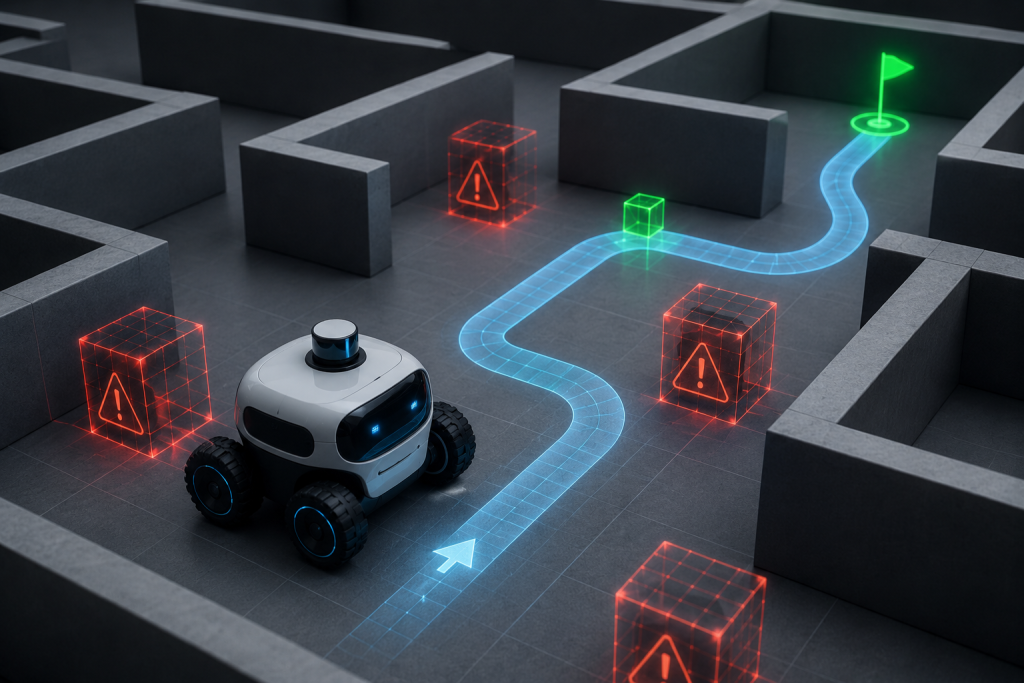
Главная проблема робототехники на ограниченных пространствах – паралич выбора. Сталкиваясь с лабиринтом препятствий, машина либо тратит десятки секунд на расчет каждого шага, рискуя остановиться навсегда, либо совершает ошибки, ведущие к столкновениям. Новый метод решает эту дилемму через декомпозицию задачи. Вместо поиска единого пути до конечной точки система разбивает маршрут на короткие отрезки, генерируя промежуточные ориентиры. Робот последовательно достигает этих микро-целей, накапливая опыт безопасного маневрирования без долгих вычислений.
Результаты превзошли ожидания. В ходе симуляций, включая сложный тест POLAMP с узкими коридорами, эффективность достигла 90% успешных миссий при уровне аварийности всего 3%. Это в 17 раз безопаснее одного из лучших существующих аналогов. Скорость принятия решений также выросла кратно: если классическим системам требуется от 10 до 30 секунд на обдумывание хода, то обученный по новой схеме механизм реагирует практически мгновенно: решения принимаются в десять и более раз быстрее.
«Подсказки нужны только во время тренировки, – поясняет Александр Панов, директор центра когнитивного моделирования ИИИ МФТИ. – После обучения программа безопасного движения уже встроена в систему управления». Его коллега Григорий Горбов добавляет: «Робот-погрузчик сможет лавировать между стеллажами, а беспилотный автомобиль – аккуратно проезжать тесные парковки».
Пока технология доказала свою состоятельность лишь в виртуальной среде. Команда планирует упростить архитектуру решения и начать перенос алгоритма на реальные роботизированные платформы.