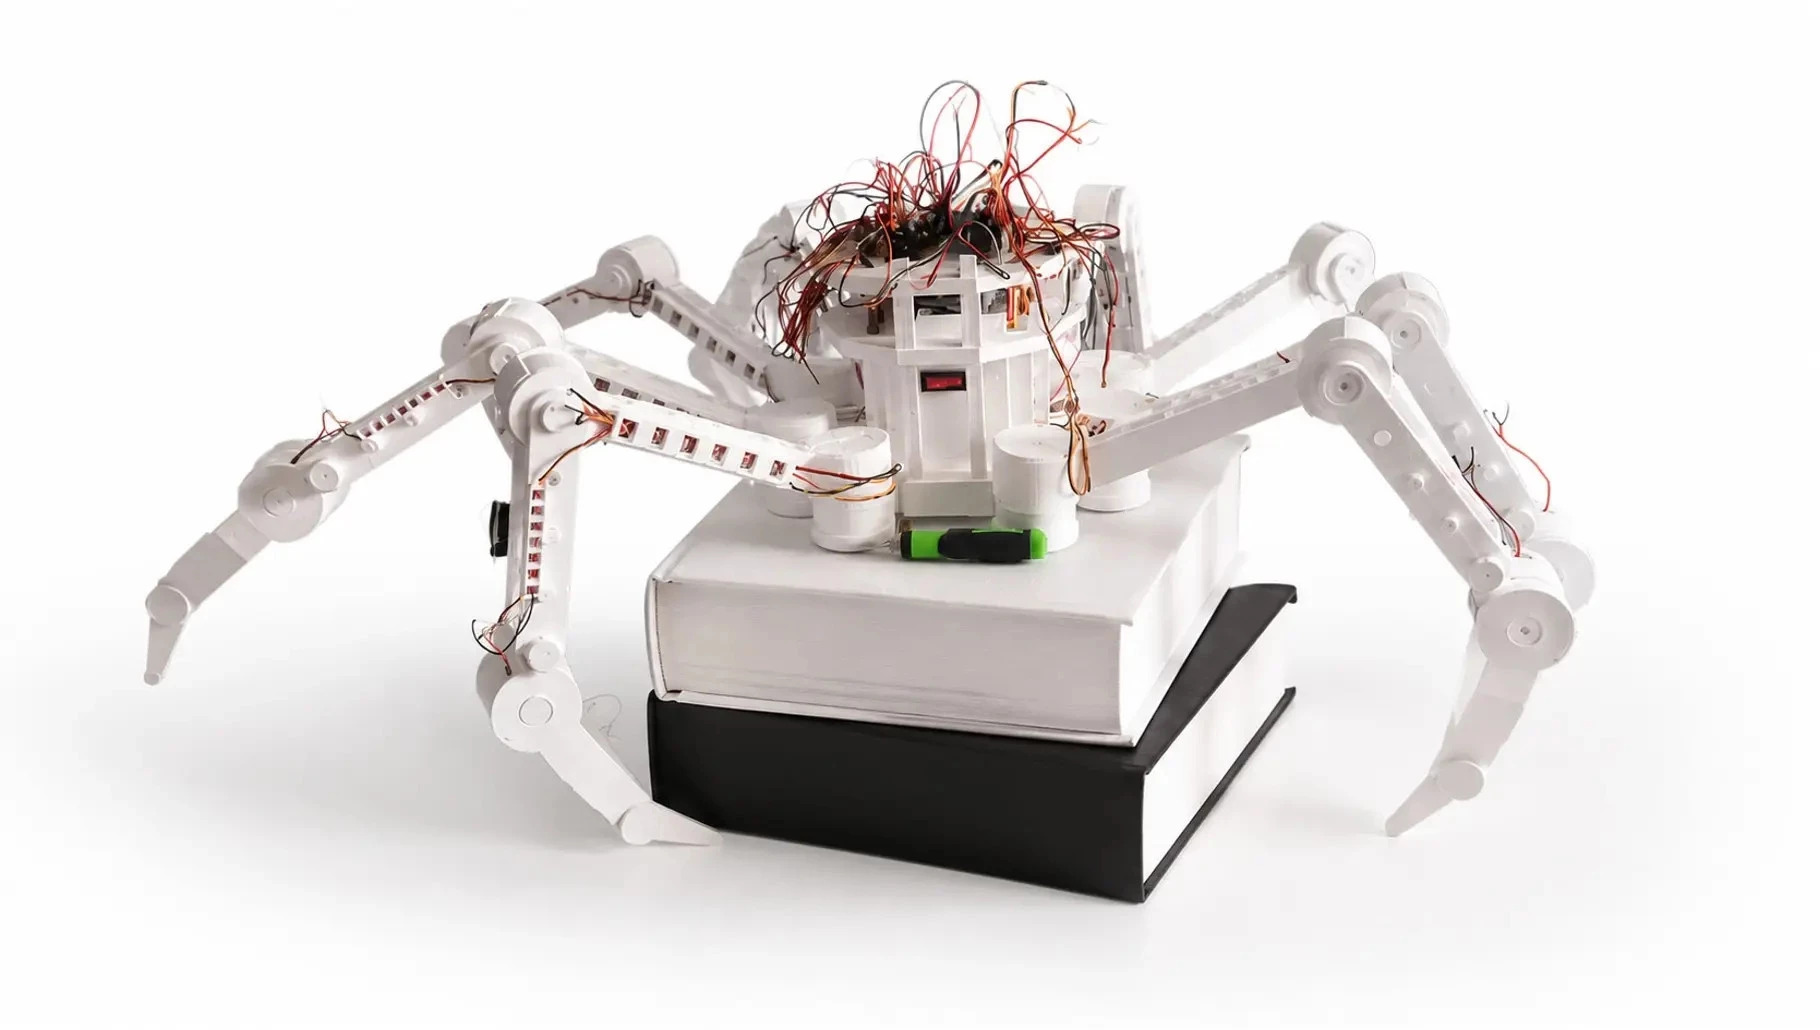
Природа веками оттачивала механизмы передвижения. Пауки – идеальные машины для перемещения по пересеченной местности. Однако перенести их анатомию в металл и пластик – задача колоссальной сложности. Восьминогая биологическая конечность паука состоит из семи звеньев. Воспроизвести такую архитектуру в студенческой лаборатории было бы избыточно. Павлов пошел по пути инженерной минимизации: он сократил биологический механизм до трехзвенной механической системы, сумев сохранить ключевые принципы динамики и передачи усилия.
Результатом стала платформа с двадцатью четырьмя степенями свободы. Каждая из восьми лап имеет три подвижных сустава и пассивную стопу. Геометрия строго выверена: первое звено – сто пятьдесят миллиметров, второе – сто сорок, третье – сто. Пятьдесят миллиметров отведено на стопу. Каждый сустав приводится в движение сервоприводом с диапазоном поворота в сорок пять градусов в обе стороны, что дает машине удивительную гибкость.
Тело робота выполнено в форме десятиугольника с габаритами двести на сто девяносто два на шестьдесят миллиметров. Для создания сорока семи уникальных деталей, включая корпус и узлы конечностей, потребовалась технология трехмерной печати. Процесс выращивания деталей из ударопрочного пластика PETG занял сто одиннадцать часов чистого времени работы принтера.
Максим Павлов не ограничился ролью теоретика. Он самостоятельно провел кинематические расчеты, начертил электрические схемы, написал программный код для контроллеров и собрал испытательный стенд. Именно на стыке механики, электроники и биомиметики рождаются прорывные решения. Программное обеспечение октобота воспроизводит алгоритмы, заимствованные у природы, позволяя машине выбирать походку в зависимости от рельефа.
Татьяна Давыденко, курирующая научную деятельность, подчеркивает значимость таких инициатив:
«Проект демонстрирует применение принципов живой природы в технике. Автор не остановился на расчетах, а изготовил конструкцию и софт, создав задел для отечественных робототехнических систем. Это формирует практические компетенции инженеров».
Впереди – этап натурных испытаний. Разработчику предстоит подтвердить расчетные данные и проверить гипотезы об энергоэффективности. В перспективе подобные алгоритмы управления могут лечь в основу спасательных роботов или систем для исследования зон, недоступных для колесной техники.