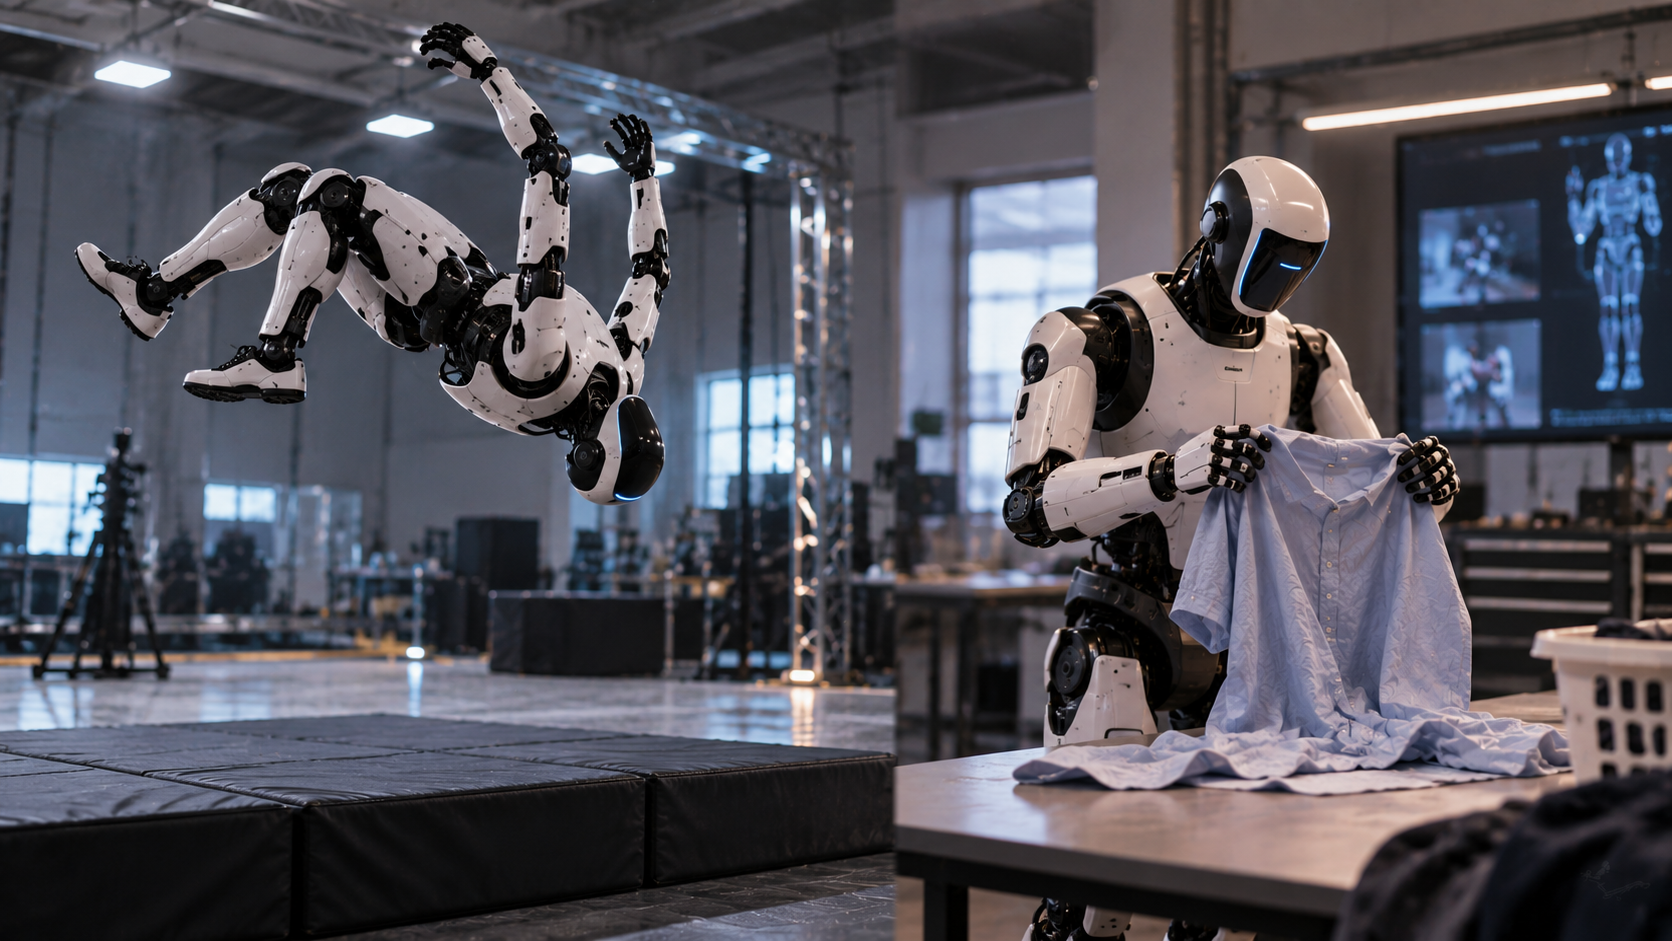
На первый взгляд кажется странным, что робот способен сделать сальто назад, но испытывает трудности при попытке сложить рубашку или поднять мокрую губку. Однако с точки зрения машины именно бытовая задача зачастую оказывается значительно сложнее.
Сальто представляет собой последовательность движений, которую можно многократно отработать в контролируемой среде. Одежда, губки, пакеты и другие бытовые предметы ведут себя совершенно иначе: они изгибаются, скользят, растягиваются и каждый раз принимают новую форму.
Особенно сложной частью человекоподобного робота поэтому становится кисть. Человек практически неосознанно регулирует силу хвата, замечает проскальзывание предмета и меняет положение пальцев. Роботу для этого необходимы двигатели, камеры, датчики силы и тактильные сенсоры, а программное обеспечение должно непрерывно объединять всю эту информацию.
Одного машинного зрения недостаточно. Камера способна определить, что робот держит яйцо, но не сообщает, насколько сильно пальцы его сжимают и насколько близки к тому, чтобы раздавить скорлупу. Именно поэтому исследователи все больше внимания уделяют искусственному осязанию.
В одном из исследований 2026 года ученые Чжэцзянского университета объединили визуальную и тактильную информацию с машинным обучением. Система смогла добиться 85-процентной успешности при выполнении пяти сложных задач с 25 различными предметами, продемонстрировав преимущества одновременного использования зрения и осязания.
Еще одна проблема — непредсказуемость обычного дома. Промышленный манипулятор может тысячи раз брать одну и ту же деталь из заранее известного положения. Домашнему роботу приходится иметь дело со смятыми рубашками, частично заполненными стаканами, мягкими губками и пакетами без постоянной формы, одновременно перемещаясь вокруг мебели и сохраняя равновесие.
Именно поэтому складывание одежды превращается в сложную последовательность решений. Роботу необходимо определить форму ткани, найти подходящую точку захвата, правильно потянуть материал, перехватить его другой рукой, учесть образовавшиеся складки и положить результат в нужное место. Следующая рубашка при этом может потребовать совершенно другой последовательности действий.
Развитие таких навыков дополнительно тормозит нехватка обучающих данных. Интернет содержит миллиарды изображений и текстов для обучения обычных ИИ-моделей, но сопоставимого массива данных о физических взаимодействиях не существует. Для обучения роботизированной руки желательно одновременно записывать изображения, положение каждого сустава, усилие, крутящий момент и сигналы тактильных датчиков.
Поэтому разработчики экспериментируют с телеуправлением, обучением на человеческих демонстрациях, симуляциями и обучением с подкреплением. Unitree, Apptronik, Tesla, 1X и другие производители в конечном счете пытаются решить одну и ту же задачу — научить робота не просто двигать пальцами, а чувствовать последствия каждого движения и мгновенно корректировать свои действия.
Именно этот навык может оказаться одним из главных препятствий на пути к действительно универсальным домашним роботам. Научить машину эффектно двигаться уже удалось, но заставить ее надежно взаимодействовать с тысячами непредсказуемых предметов реального мира оказалось гораздо сложнее.