Штутгартский университет начинает разработку двух роботизированных строительных систем SCALAR и COBRAS. Исследователи хотят выяснить, насколько автономные машины способны ускорить возведение зданий, сократить потребность в ручном труде и одновременно уменьшить количество строительных отходов.
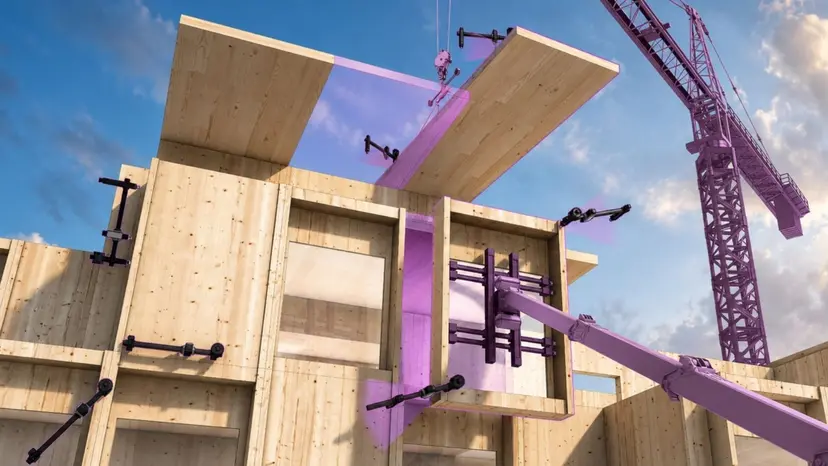
Проект SCALAR сосредоточится на модульных деревянных зданиях. Компоненты конструкции будут заранее производиться на заводе, после чего команда разных машин сможет собирать их непосредственно на стройплощадке. Автоматизированные краны займутся транспортировкой и предварительным размещением крупных элементов, а мобильные роботы — их точной установкой и соединением.
Перед началом работ весь процесс планируют моделировать в виртуальной среде, а во время строительства цифровая система будет координировать действия машин в реальном времени. Отдельной задачей станет создание датчиков, способных надежно работать среди пыли, грязи и при постоянно меняющемся освещении стройплощадки.
Проект COBRAS предлагает другой подход — вместо нескольких специализированных машин использовать рой одинаковых электрических роботов. Они будут самостоятельно координировать действия и собирать легкие пространственные конструкции из множества стандартных элементов без постоянного управления из единого центра.
Количество машин можно будет менять в зависимости от масштаба строительства, а поломка одного робота не должна останавливать остальных. Сами конструкции предполагается сделать разборными: после использования их элементы можно демонтировать и собрать заново в другом месте вместо утилизации.
Разработка SCALAR и COBRAS рассчитана на три года и должна начаться в ноябре 2026 года. Пока речь идет об исследовательских проектах, поэтому полностью автономным роботам еще предстоит доказать свою эффективность на практике. В перспективе разработчики рассчитывают создать строительные системы, в которых цифровое проектирование, робототехника и повторное использование материалов станут частью единого процесса.