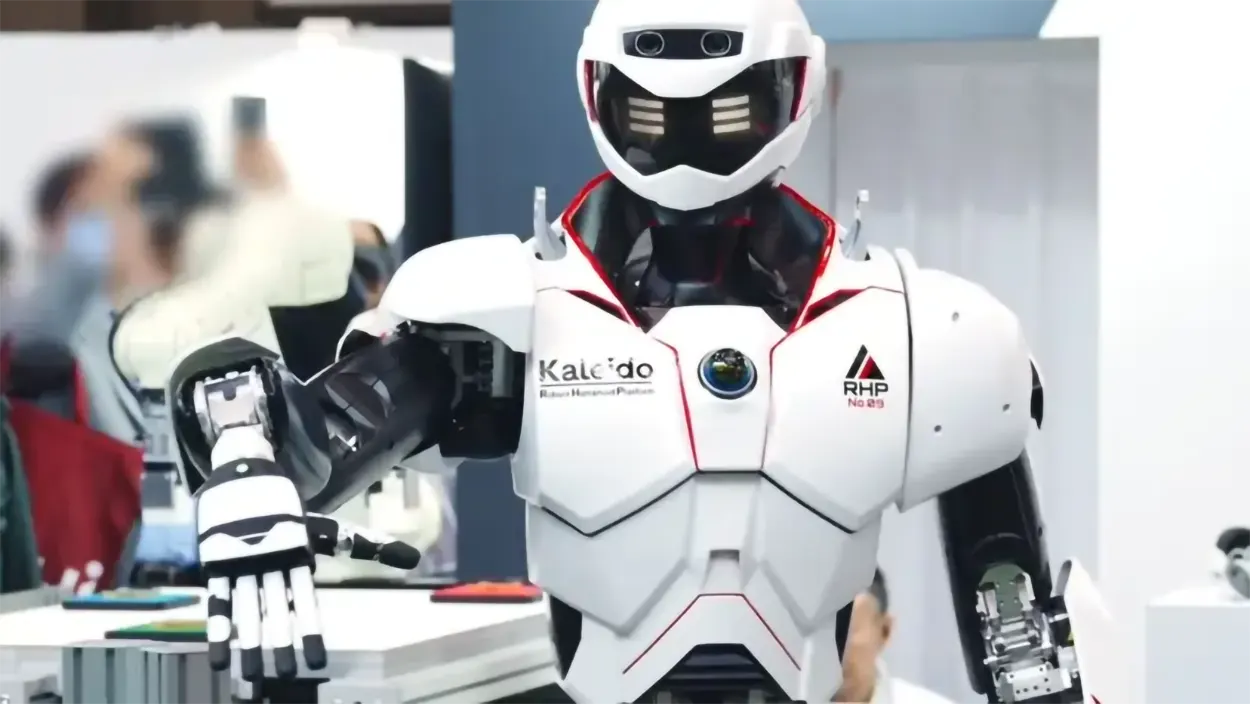
Kawasaki Heavy Industries готовит человекоподобного робота Kaleido к практической работе на заводах и складах. Для этого компания собирается использовать физический ИИ японского разработчика Noetra, который должен помочь машине воспринимать окружающую среду и самостоятельно выполнять поставленные задачи.
Разработка Kaleido ведется с 2015 года. На первом этапе Kawasaki рассматривает сравнительно простые сценарии: патрулирование предприятий и транспортировку деталей. Потенциальное применение робота компания уже обсуждает с представителями автомобильной и полупроводниковой промышленности.
Полностью самостоятельным Kaleido сразу не станет. Первые версии предполагают сочетание искусственного интеллекта и дистанционного управления человеком. По мере совершенствования программного обеспечения все больше решений должен принимать сам робот, а необходимость вмешательства оператора — постепенно сокращаться.
Kaleido уже умеет автономно ходить и обходить препятствия с использованием LiDAR, а дистанционное управление испытывалось в сценариях спасательных операций. Согласно дорожной карте Kawasaki, работа роботов с удаленной поддержкой в контролируемых условиях должна начаться примерно к 2030 году, тогда как переход к автономной работе в непредсказуемой среде ожидается значительно позже — ориентировочно к 2040 году.
Физический ИИ Noetra должен помочь Kaleido перейти от выполнения заранее заданных движений к пониманию свойств окружающих объектов и адаптации действий в реальном времени. В перспективе это позволит поручать гуманоиду более сложные производственные операции, включая сборку продукции.
Kawasaki также сотрудничает с NVIDIA в области физического ИИ и автономного управления роботами. В долгосрочной перспективе компания рассчитывает использовать подобные технологии не только в гуманоидах: к 2040 году она планирует ввести в эксплуатацию десятки тысяч роботов разных типов, включая колесные и четвероногие системы.